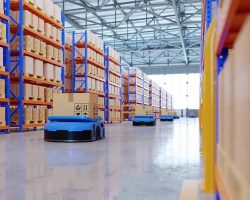

Faire circuler quelques robots dans un entrepôt automatisé est relativement simple. Avec 200 machines mobiles travaillant simultanément, la situation devient beaucoup plus complexe. Chaque robot doit rejoindre sa destination, éviter les collisions et respecter les priorités sans bloquer les autres. Dans un tel environnement, la gestion du trafic devient donc aussi importante que la performance des robots eux-mêmes. Une organisation centralisée et des règles précises sont nécessaires pour maintenir un flux régulier.
Pourquoi le trafic devient-il complexe ?
Dans un entrepôt fortement automatisé, les robots peuvent effectuer différentes tâches : transporter des marchandises, approvisionner une zone de préparation ou déplacer des palettes. Ils partagent parfois les mêmes couloirs et doivent se rendre à des postes qui peuvent être très sollicités.
Sans coordination efficace, plusieurs problèmes peuvent apparaître :
- accumulation de robots dans certaines zones ;
- blocage des intersections ;
- temps d’attente excessifs ;
- perturbation des autres missions ;
- ralentissement général de l’activité.
Le risque n’est donc pas uniquement la collision. Un entrepôt peut rester parfaitement sécurisé tout en perdant une partie importante de sa productivité à cause d’un trafic mal régulé.
Centraliser la circulation grâce à un logiciel
Avec 200 robots, il devient difficile de gérer chaque déplacement séparément. Un système de gestion de flotte peut centraliser les informations et attribuer les missions en fonction de la situation du moment.
Le logiciel peut notamment connaître :
- la position de chaque robot ;
- son itinéraire en cours ;
- sa destination ;
- son niveau de charge ;
- les zones temporairement encombrées ;
- les missions prioritaires.
À partir de ces informations, il peut adapter les trajets et éviter d’envoyer plusieurs robots vers une même zone saturée.
Définir des règles de priorité
Tous les déplacements ne présentent pas le même degré d’urgence. Une mission destinée à alimenter une ligne de production à l’arrêt peut, par exemple, nécessiter un traitement différent d’un déplacement de stockage prévu plusieurs minutes plus tard.
Il est donc utile de définir plusieurs niveaux de priorité. Le système peut alors attribuer les ressources disponibles en fonction de l’importance de chaque mission.
Les critères peuvent inclure :
- l’urgence de la commande ;
- la proximité de l’échéance ;
- l’importance de la zone desservie ;
- la disponibilité des robots ;
- le niveau de congestion du secteur.
Ces règles doivent être suffisamment précises pour éviter que les missions prioritaires ne perturbent en permanence les autres opérations.
Éviter les embouteillages dans les zones sensibles
Certaines parties de l’entrepôt sont naturellement plus exposées à la congestion. Les intersections, les zones de chargement ou les postes de préparation peuvent devenir des points de concentration.
Une gestion intelligente du trafic peut limiter le nombre de robots autorisés simultanément dans ces secteurs. Il est également possible de prévoir des itinéraires alternatifs afin de répartir les flux.
Le principe est proche de celui d’une circulation routière : laisser entrer davantage de véhicules dans une zone déjà saturée ne permet pas d’aller plus vite. La fluidité dépend au contraire de la capacité à réguler les entrées et les sorties.
Anticiper plutôt que simplement réagir
Une gestion efficace ne doit pas attendre qu’un embouteillage apparaisse pour intervenir. Les données historiques peuvent aider à identifier les périodes et les secteurs régulièrement congestionnés.
Le système peut ainsi anticiper certains pics d’activité et adapter les missions avant que la saturation ne se produise.
Il peut être pertinent de surveiller régulièrement :
- le temps moyen d’attente des robots ;
- le nombre de missions en attente ;
- la circulation dans les zones critiques ;
- le taux d’utilisation des différentes voies ;
- le temps nécessaire à chaque mission.
Une coordination indispensable à grande échelle
Avec 200 robots, la performance d’un entrepôt automatisé dépend autant de la coordination que de la vitesse individuelle des machines. La géolocalisation, l’optimisation des itinéraires, les règles de priorité et l’analyse du trafic doivent fonctionner ensemble.
L’objectif n’est pas de faire circuler les robots le plus rapidement possible, mais de maintenir un flux constant et prévisible. Une bonne gestion du trafic permet ainsi d’éviter les blocages, de mieux répartir les missions et d’exploiter efficacement une flotte importante. Dans un entrepôt de cette taille, c’est la qualité de la coordination qui transforme l’automatisation en véritable gain de productivité.